Il modulo convertitore analizzatore USB-CAN è una soluzione compatta ed efficiente pensata per mettere in comunicazione dispositivi tramite protocollo CAN-Bus, sfruttando una semplice interfaccia USB. Questo convertitore plug-and-play, completamente alimentato tramite porta USB, è in grado di offrire una comunicazione stabile, bidirezionale e a lunga distanza, rendendolo perfettamente adatto a una vasta gamma di scenari applicativi, dall’ambito industriale a quello domestico.
Uno strumento estremamente versatile per progetti embedded, di automazione, diagnostica o controllo remoto, senza la necessità di configurazioni complesse o driver speciali.
Grazie alle sue dimensioni ridotte e alla semplicità d’uso, il convertitore USB-CAN si adatta bene sia all’utilizzo professionale da parte di ingegneri esperti, sia alle sperimentazioni di hobbisti e maker. È sufficientemente potente e affidabile da poter essere impiegato con apparecchiature industriali ad alto costo, garantendo protezione dei dati e sicurezza elettrica, ma al contempo abbastanza intuitivo da essere integrato in ambienti casalinghi o per scopi educativi.
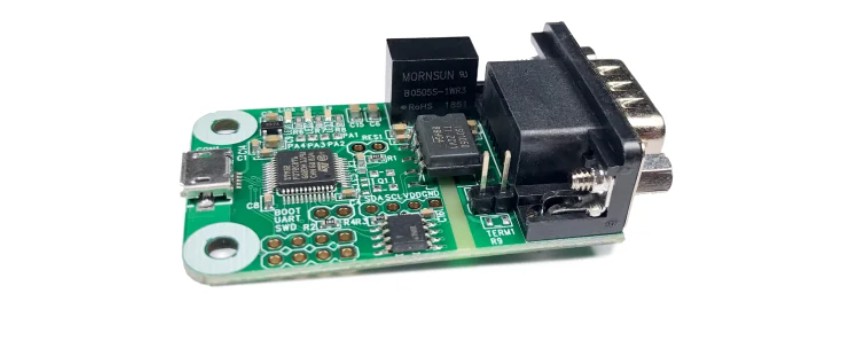
Dal punto di vista tecnico, il modulo che riportiamo come esempio (un convertitore da USB a CAN Innomaker), supporta il protocollo CAN 2.0, sia nella versione 2.0A (formato standard) che 2.0B (formato esteso), offrendo così ampia compatibilità con le reti CAN esistenti. La comunicazione CAN è gestita tramite interfaccia D-SUB a 9 pin, uno standard ampiamente riconosciuto nel settore per l’affidabilità della connessione.
Sul lato USB, il dispositivo utilizza una connessione USB 2.0 Full-Speed tramite connettore Micro USB, garantendo una trasmissione stabile con una configurazione minima. L’interfaccia è immediatamente riconosciuta dai principali sistemi operativi, permettendo di iniziare a lavorare in pochi minuti.
Uno dei punti di forza del convertitore è la velocità di trasferimento dati programmabile, che va da 20 kbps fino a 1 Mbps, configurabile liberamente in base alle esigenze del progetto. Questo consente di utilizzarlo in ambienti diversi, dai sistemi a basso bitrate tipici dell’automotive o delle reti sensoriali, fino ai sistemi ad alta velocità impiegati in ambiti industriali avanzati.
Il cuore del modulo è un microcontrollore STM32F0 a 48 MHz, che gestisce l’interfaccia USB e le comunicazioni CAN in tempo reale. Il microcontrollore assicura una gestione efficiente del traffico dati e una risposta rapida anche in condizioni di rete congestionata.
Per quanto riguarda la terminazione del bus, il convertitore dispone di un ponticello selezionabile con resistenza da 120 Ohm, che consente di terminare correttamente il segnale CAN quando necessario, in base alla posizione del modulo nella rete.
A supporto della comunicazione CAN, viene utilizzato un ricetrasmettitore ISO1050DUBR prodotto da Texas Instruments, un componente altamente affidabile conforme allo standard ISO 11898-2, che assicura una trasmissione robusta anche in ambienti elettricamente rumorosi.
Il modulo USB-CAN InnoMaker è una soluzione pratica e affidabile per chi desidera una comunicazione stabile tra Raspberry Pi e dispositivi CAN, in ambienti sia professionali che amatoriali. L’interfaccia semplice, il supporto per configurazioni flessibili, la protezione elettrica avanzata e la compatibilità con una vasta gamma di sistemi ne fanno un componente ideale per progetti di automazione, diagnostica automotive, controllo industriale o sviluppo embedded. Che si tratti di un laboratorio, di un impianto o del banco di lavoro di un maker, questo convertitore è pronto per garantire prestazioni elevate in ogni situazione.
Potrebbe interessarti anche…
Come funziona un kit di sviluppo 410-370 per ARM Development
Montaggio componenti su schede elettroniche SMD THD SMT >>>





